

La NASA planea enviar robots humanoides a la Luna y a Marte: su misión y los dos modelos que ya prueba
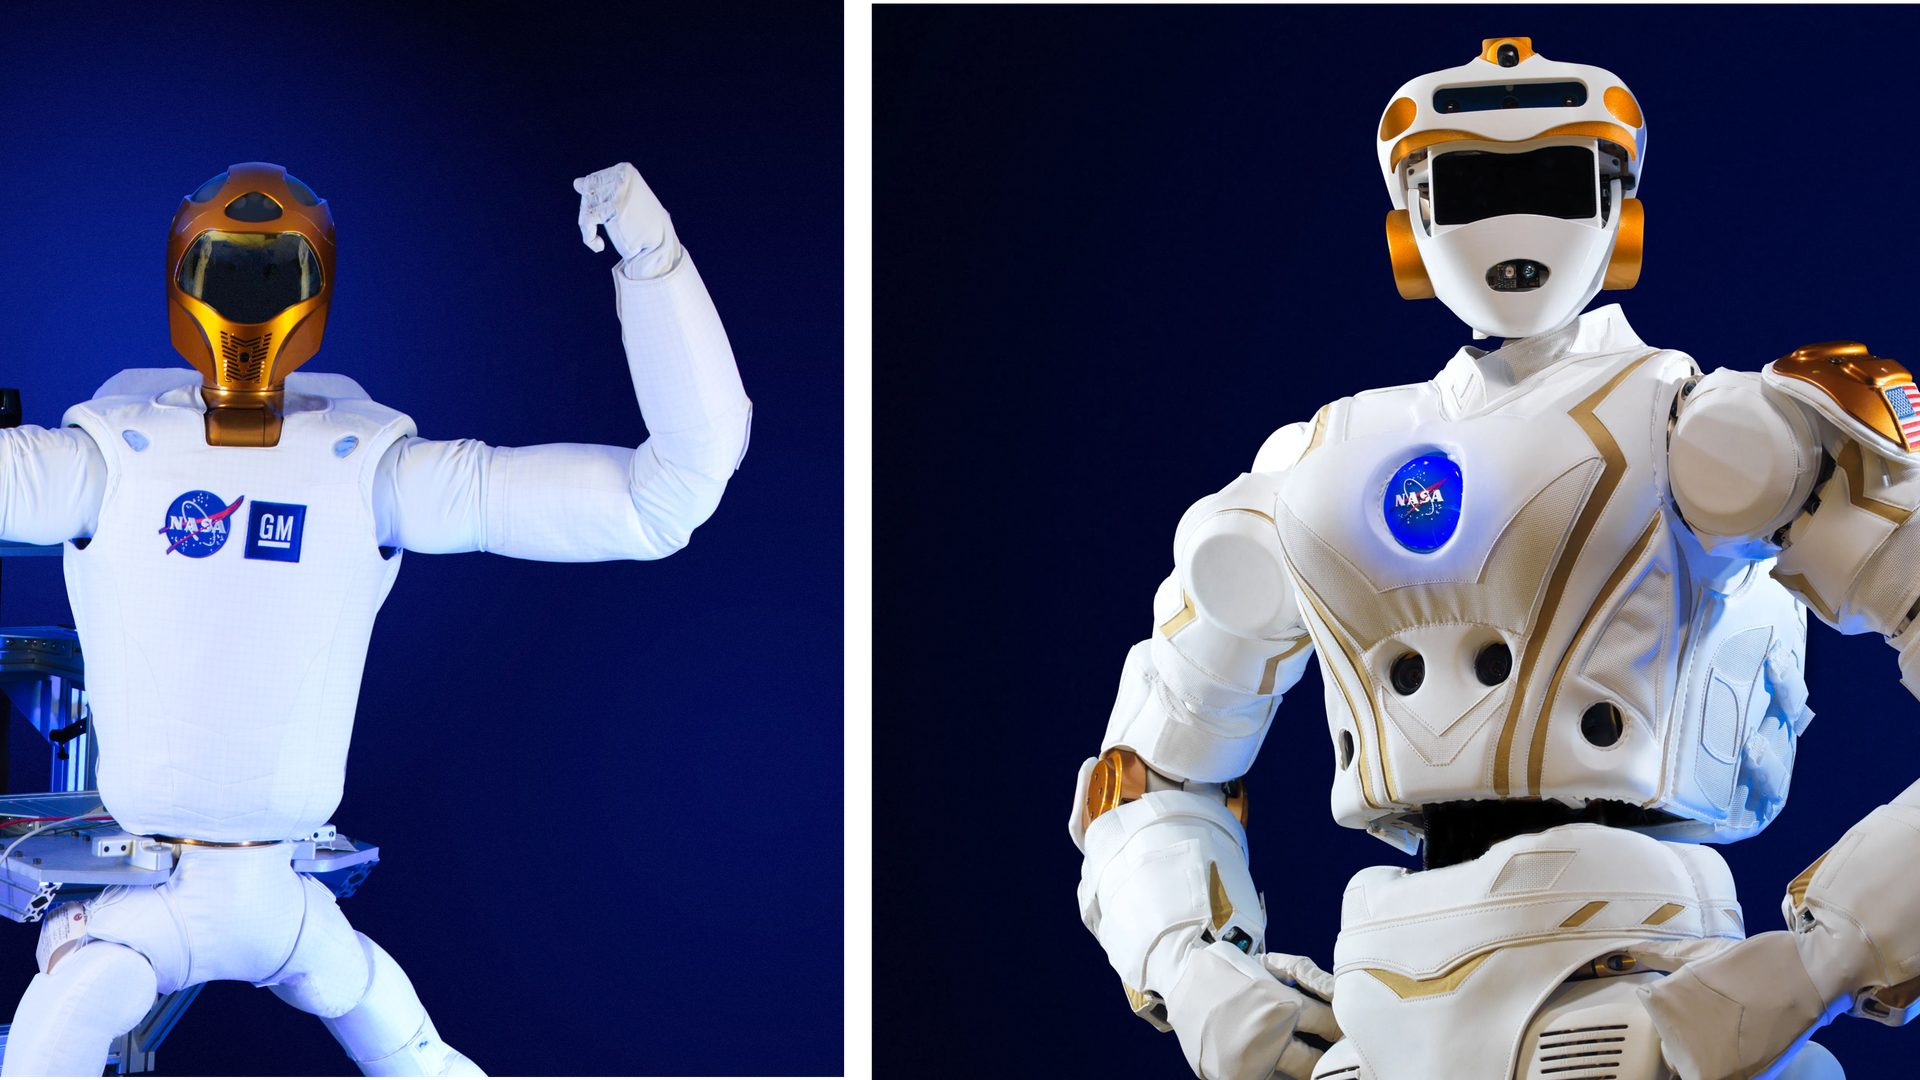
Los investigadores de la NASA trabajan ya en el diseño de máquinas que sirvan como asistentes en misiones espaciales
Detectan por primera vez señales de radio en un planeta gigante fuera del sistema solar: su masa es 12 veces superior a la de Júpiter
Aunque todavía no hemos vuelto a pisar la Luna y no hemos llegado a Marte, la NASA ya vislumbra en el horizonte el envío de robots humanoides a estos destinos. El objetivo no es el de sustituir a los astronautas, sino que sirvan estas máquinas como ‘personal’ de asistencia cuando se lleven a cabo misiones espaciales.
De hecho, la propia NASA compartió recientemente un comunicado en el que explican que “la colaboración entre humano y robot podría volverse una realidad”. Uno de los motivos que ponen encima de la mesa pasa por “mejorar la productividad y la eficiencia de los miembros de la tripulación a la par que se reducen riesgos y se expanden las capacidades para la exploración espacial”.
La base lunar de la NASA, clave para entender el proyecto
Por sí solo, el proyecto de los robots humanoides puede parecer desarrollarse en aras de la eficiencia y la seguridad. Sin embargo, las colonias humanas permanentes en la Luna (ya anunciadas por la NASA) son una parte imprescindible para comprender el desarrollo de este tipo de máquinas.
La asistencia y la automatización de tareas para que los astronautas humanos son elementos fundamentales. Además, tal y como explica la propia NASA, los humanoides en proceso de desarrollo se crean “con la misma gente que diseñan las superficies habitables lunares o robots de exploración”. El objetivo es crear un nuevo tipo de herramientas que comprenda el nuevo entorno lo máximo posible.
Tanto el 'hardware' (las piezas mecánicas) como el 'software' (los programas que controlan las acciones y las tareas) se desarrollan en conjunto con diferentes compañías, y en diferentes líneas de trabajo.
Ya han desarrollado las primeras pruebas
Aunque puedan parecer simples a primera vista, la NASA ya ha llevado a cabo los primeros testeos con este tipo de máquinas. Uno de los ejemplos ha sido desarrollado por la empresa colaboradora PicNik, quiénes han probado un programa informático que permite a un brazo robótico reconocer la figura y la forma de una escotilla espacial. El objetivo era, además de reconocer el propio entorno, el de girar el pestillo, agarrar el asa y abrir la puerta. Otra de las tareas asignadas para ese brazo fue la de transportar bolsas de carga entre dicha escotilla y un contenedor.
Otra de las pruebas que se han dado a conocer por el momento funciona, además de con un brazo robótico, con una cámara. En este caso, la prueba llevada a cabo consistía en inspeccionar y mantener en frío un congelador de almacenamiento, como los que están presentes en la Estación Espacial Internacional.
En cuanto al desarrollo en diferentes líneas de investigación, trabajo y entornos, desde la NASA explicaron que “pueden aprender cómo los robots perciben el entorno e interactúan con objetos, además de conocer lo que es más complicado para un robot, en comparación con un humano”.
En la actualidad, las pruebas se realizan principalmente bajo dos modelos de robots humanoides ya existentes, y que han sido desarrollados por la empresa colaboradora de la NASA Dexterous Robotics. Estos son Robonaut 2, utilizado en pruebas tecnológicas de la Estación Espacial Internacional, y Valkyria, considerado el "primer robot humanoide bípedo de la NASA"
Todavía no hay fechas concretas
Aunque ya se han dado a conocer las pruebas, no hay una fecha concreta en la que Estados Unidos mande éstos robots en órbita y desarrollen las tareas que en estos momentos les son dadas.
No obstante, de cara a la línea de ejecución de proyectos, se estima que la primera base lunar permanente (que se ubicaría en el Polo Sur) llegaría alrededor del año 2032.